CooWAM :城市智能体的统一大脑
行业首个双层智能体世界模型架构
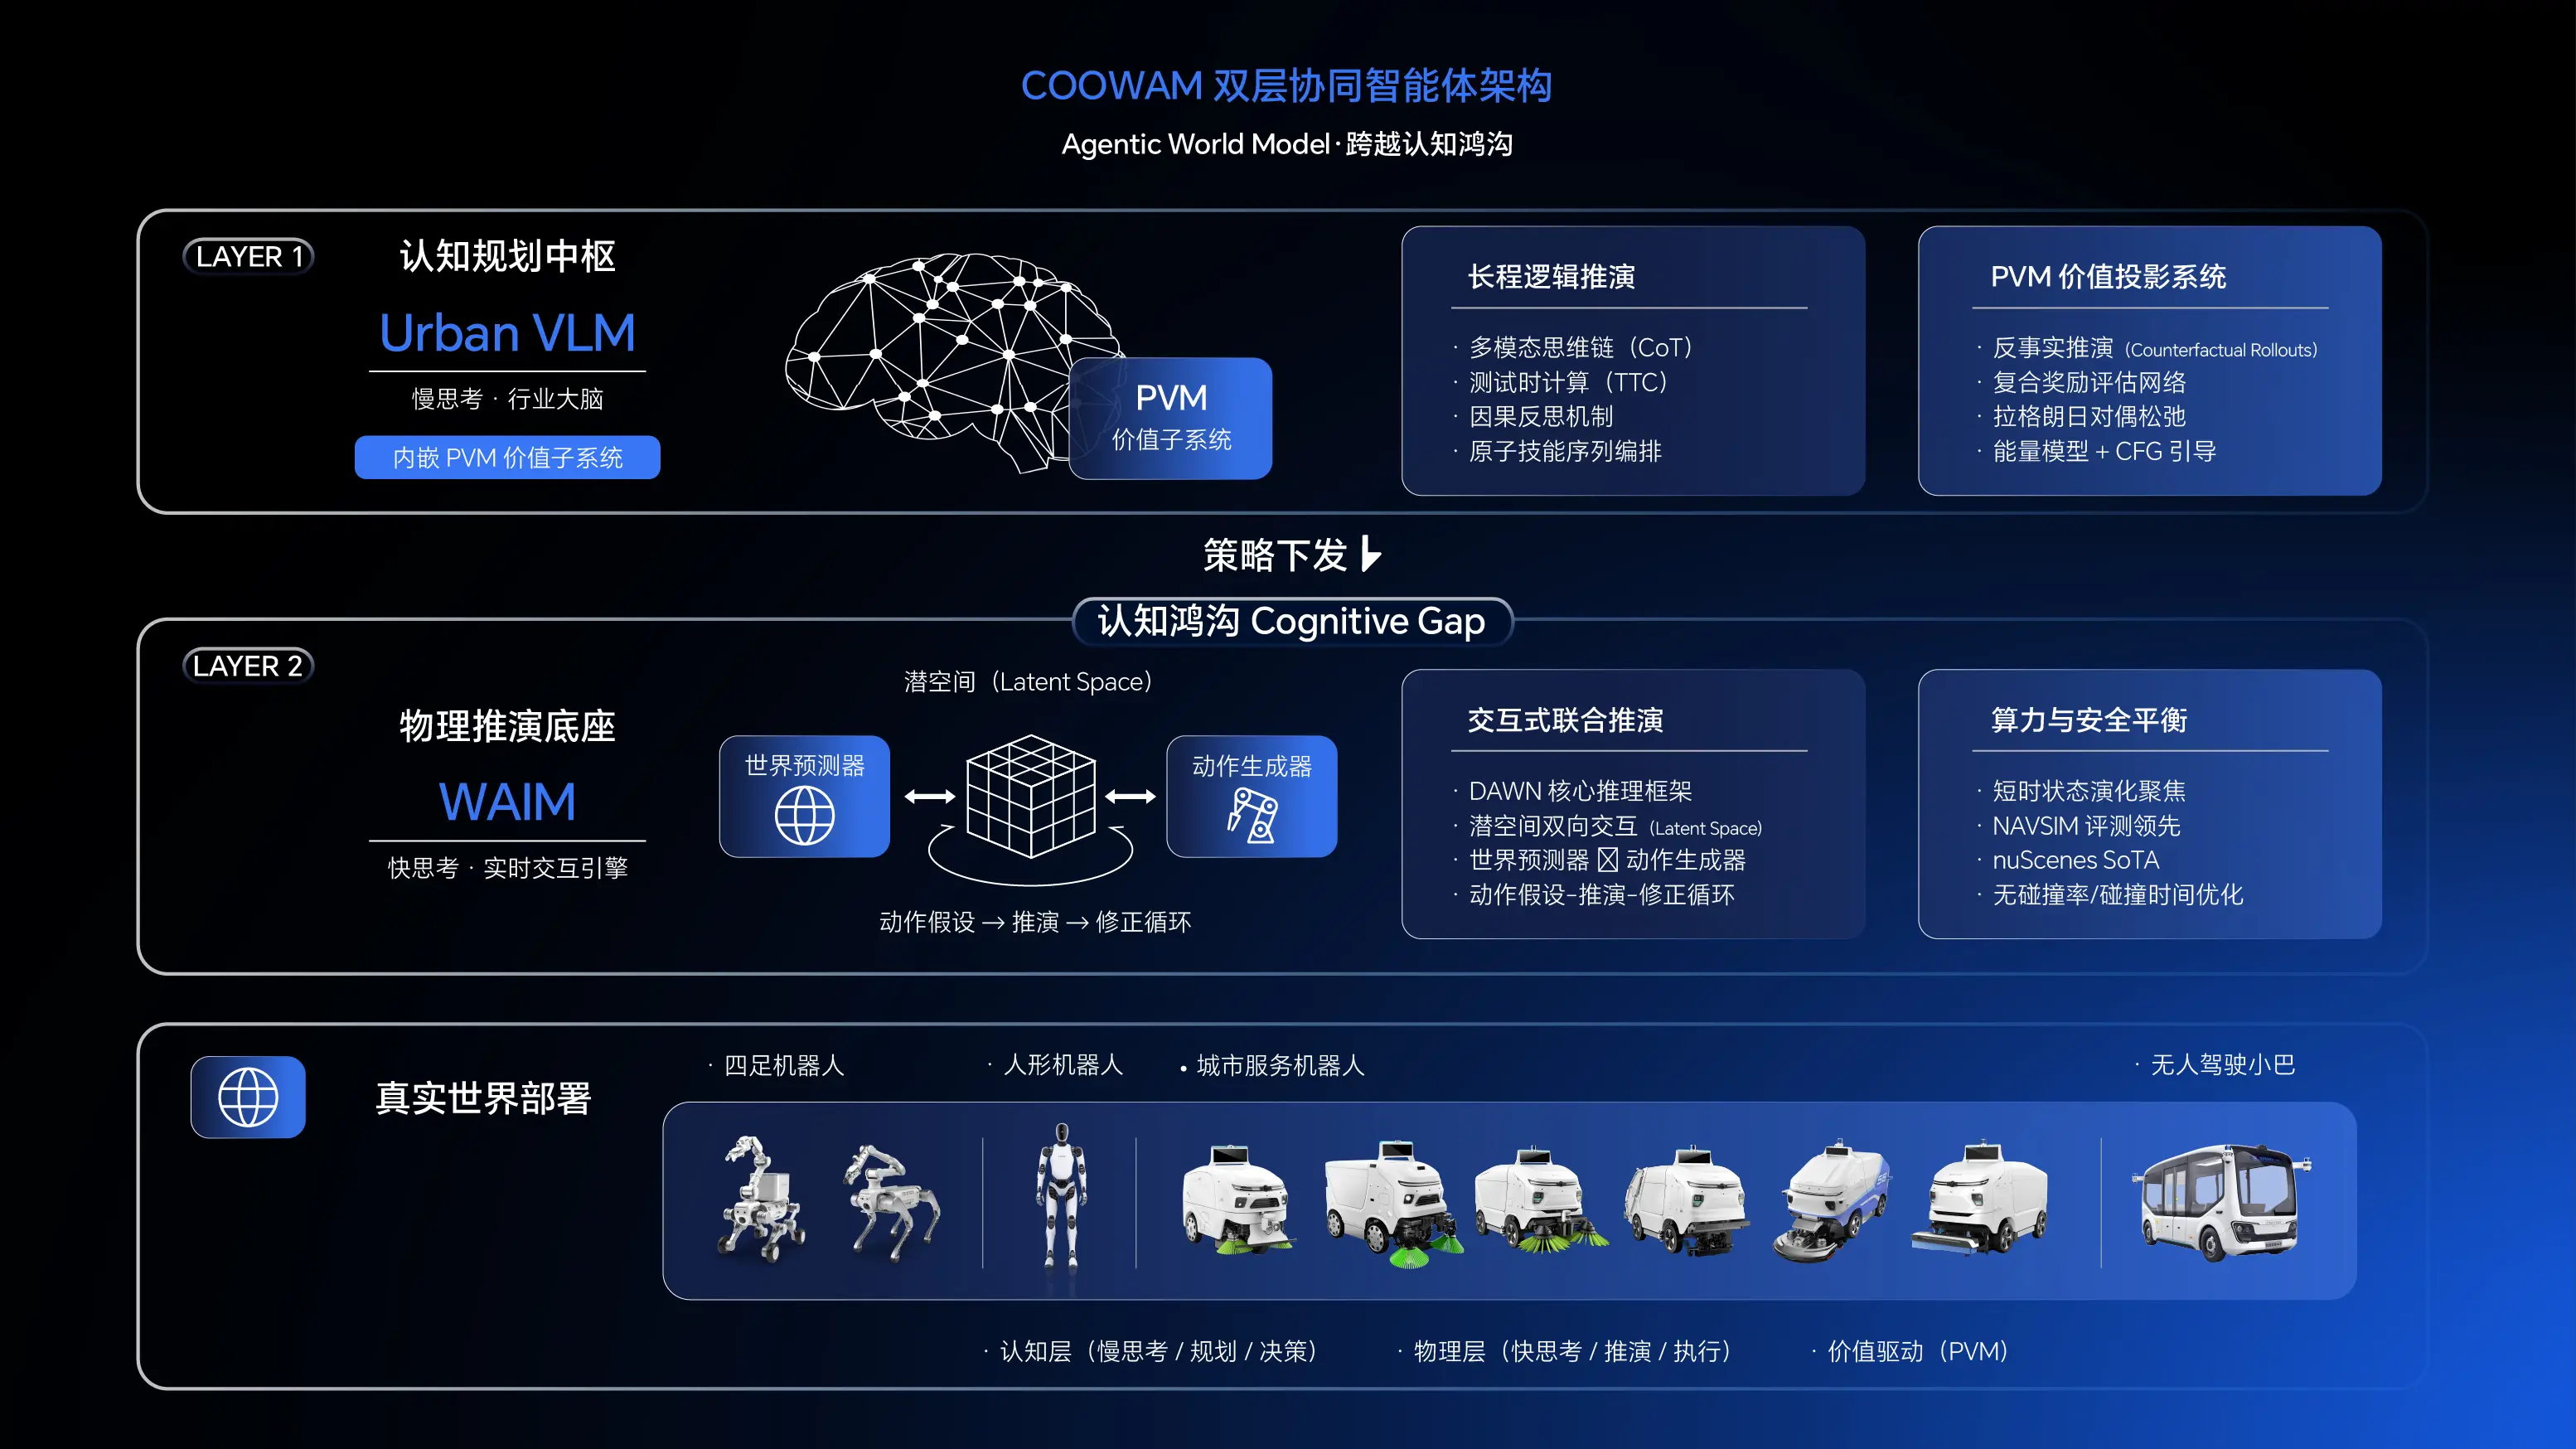
CooWAM 双层智能体架构中,Urban VLM 负责城市场景任务的全局认知、任务规划与价值评估,CooWAIM 负责短时物理推演与动作生成,让机器人真正从“会行动”走向“会干活”。
Urban VLM
人类社会世界模型
CooWAIM 2.0
交互式世界-动作模型
融合城市复杂场景行业 Know-how,作为全局认知与价值规划中枢,理解任务语义、拆解行业 SOP 并生成策略,解决机器人在真实作业中“做什么、怎样做更有价值”的问题。
万台级部署,50PB 高质量真实数据
依托万台级真机在全球 50+ 城市和地区的规模化部署,酷哇在机器人真实作业的“第一现场”持续积累超 50PB 的高保真数据,构建起三层递进式数据金字塔。
基于数据金字塔和超算中心,酷哇打造物理 AI 数据工厂自动化生产高质量训练样本,打通“数据采集—模型迭代—端侧部署—更多数据”飞轮,持续驱动CooWAM智能进化,让机器人“干活越多越聪明”。
从工程到量产:软硬一体全栈闭环
端侧部署|软硬协同|自主智造

端侧部署更高效

软硬协同更灵活

自主智造更可控
端云一体,构建城市智能协同生态
酷哇以端侧自主作业与云端统一管控相协同,打通机器人终端与城市作业系统。自研云管理平台支持多机器人调度与任务分配,Urban VLM 支持城市问题的智能发现、分类派单与闭环处置,推动城市服务从单机作业走向互联运营。

社区配送机器狗

环卫作业机器狗
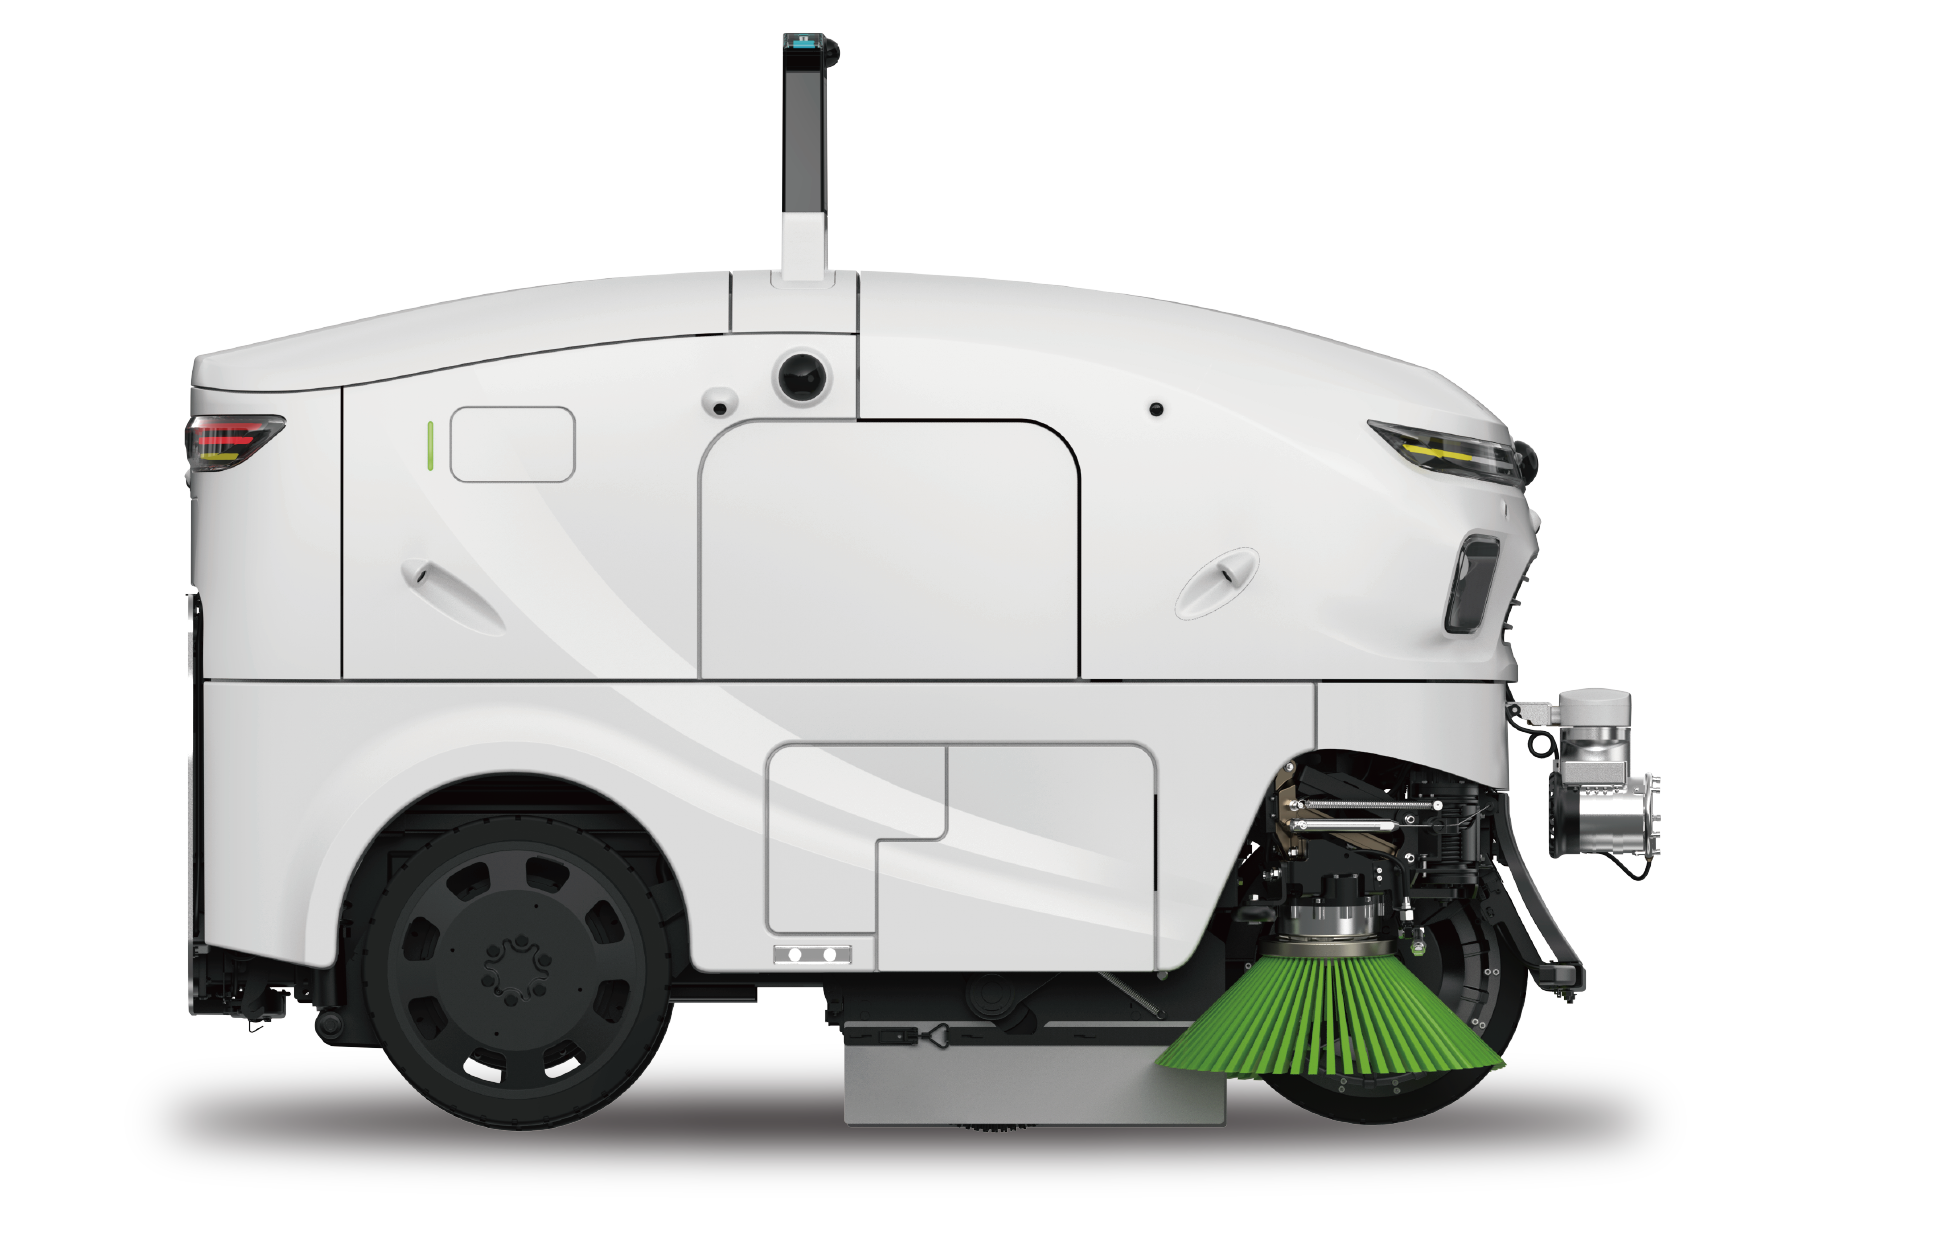
环卫作业机器人
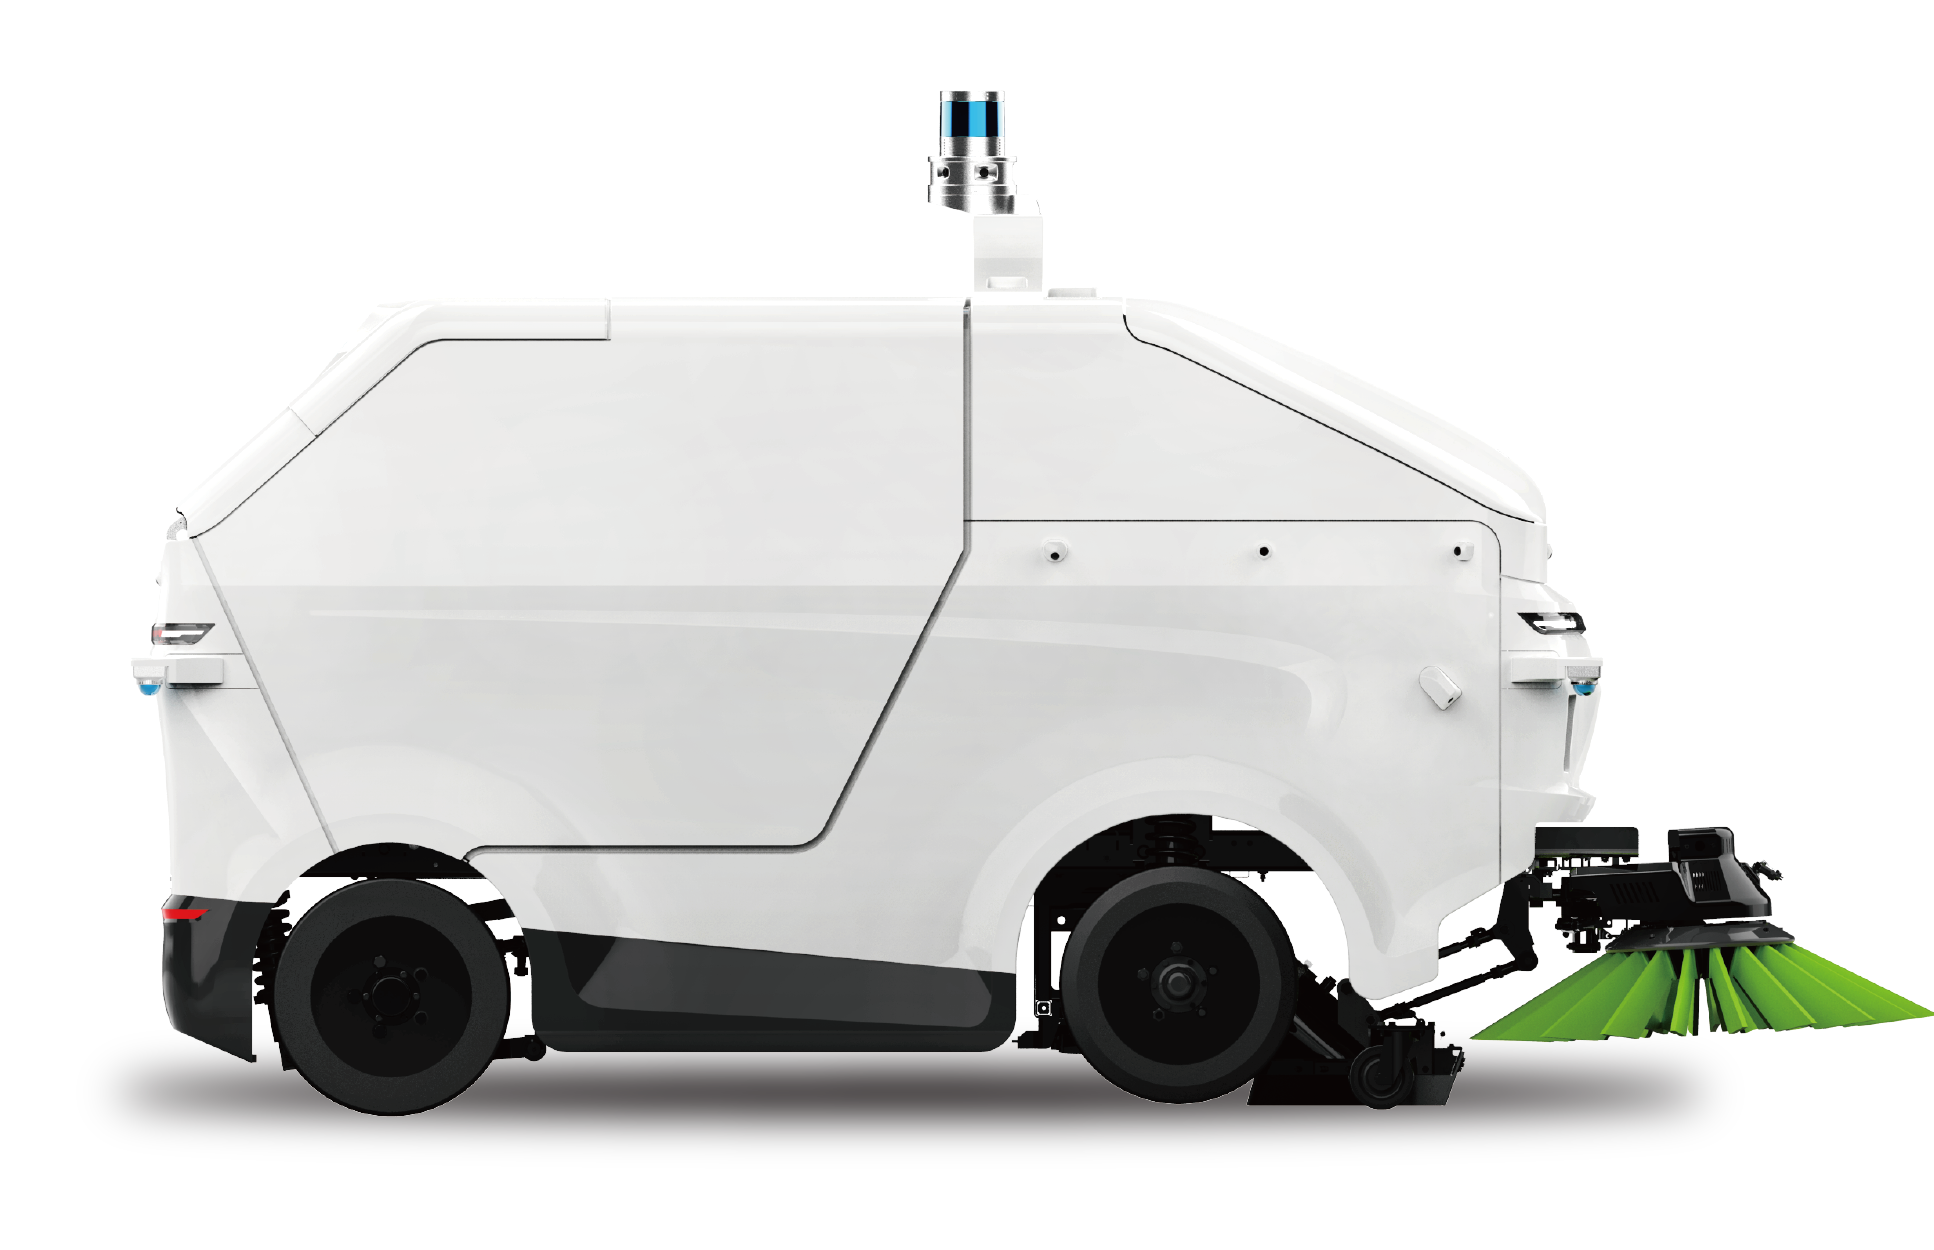
吸扫机器人
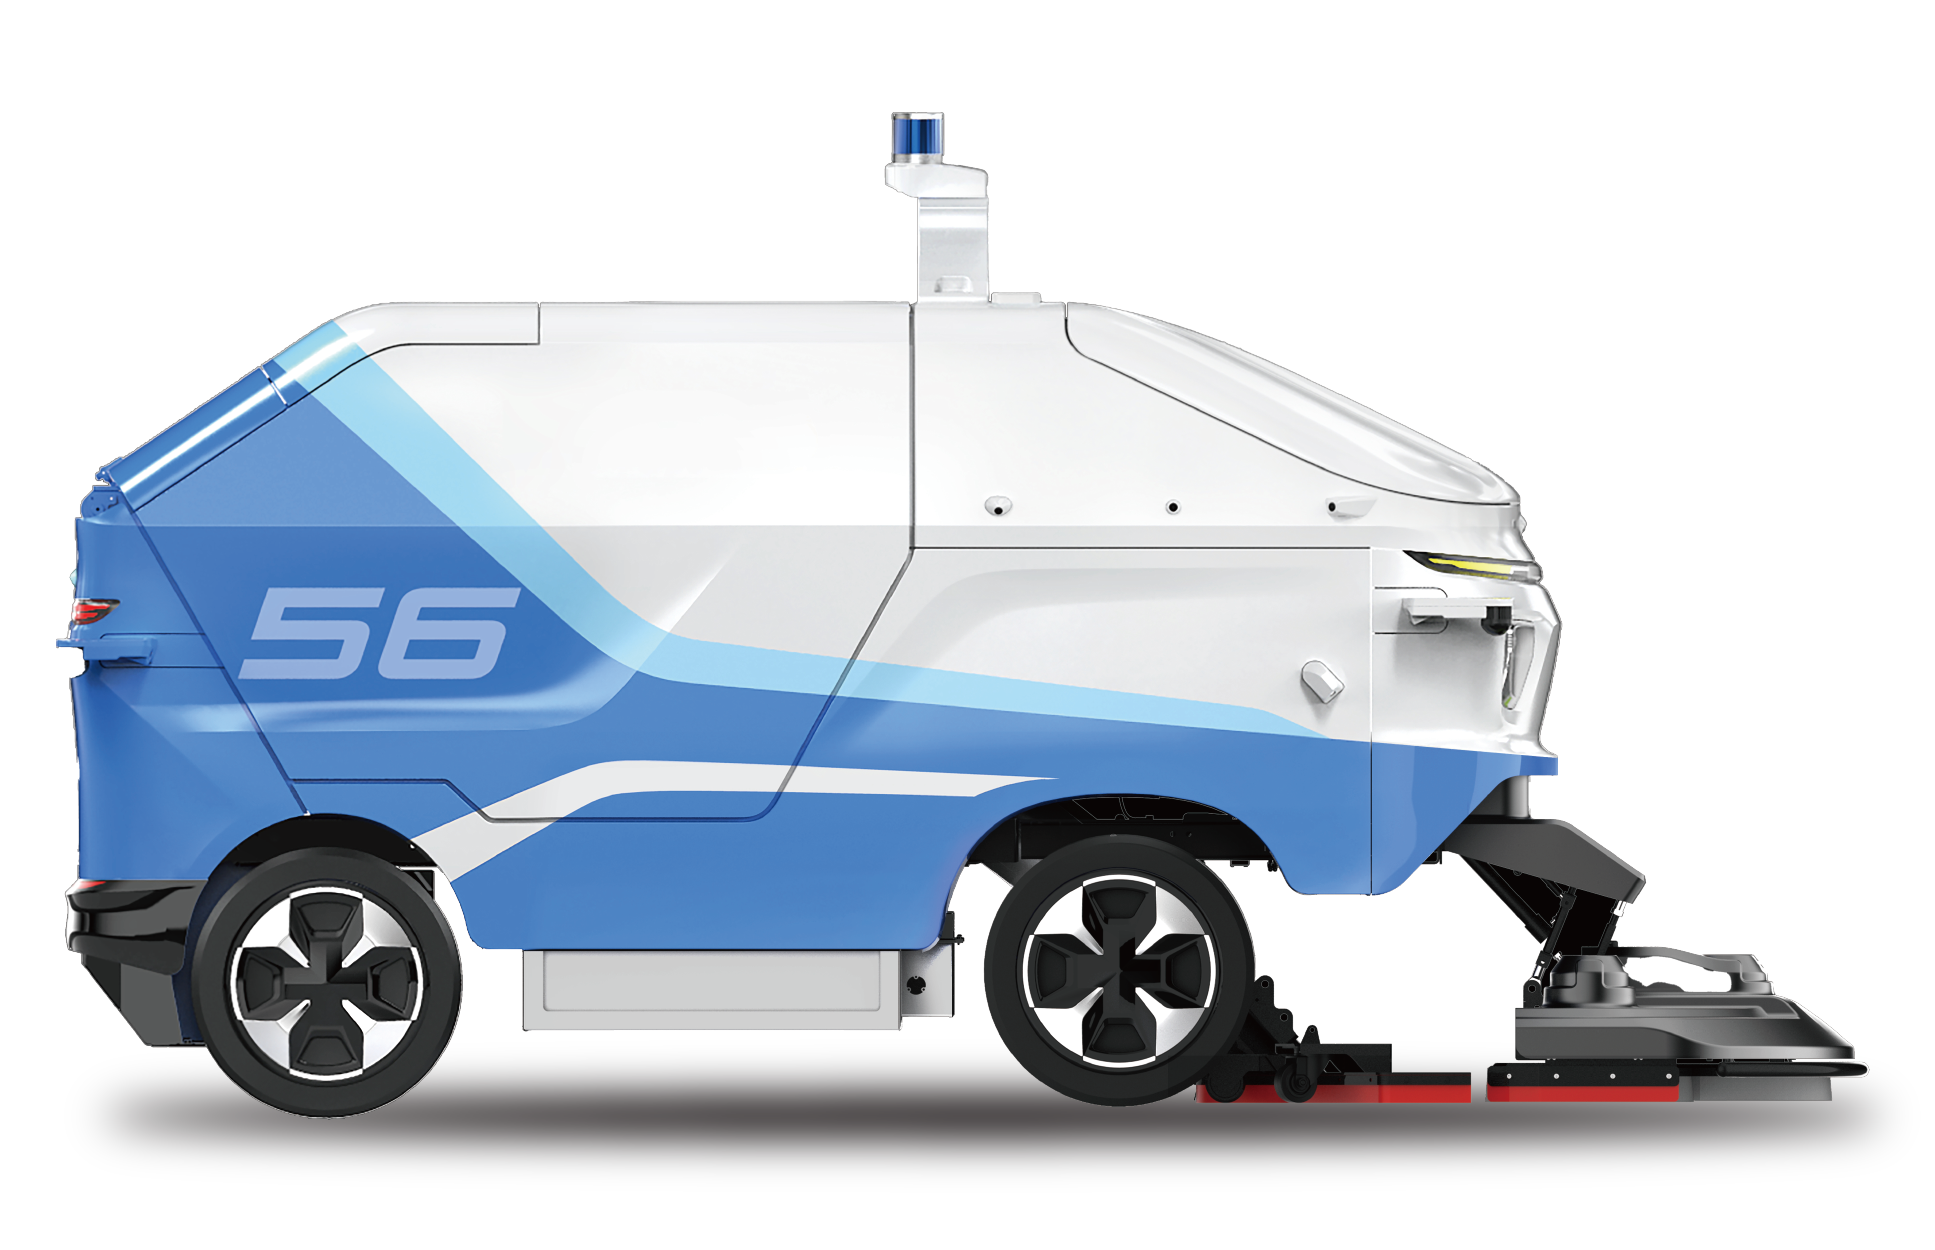
洗地机器人

路面养护作业机器人
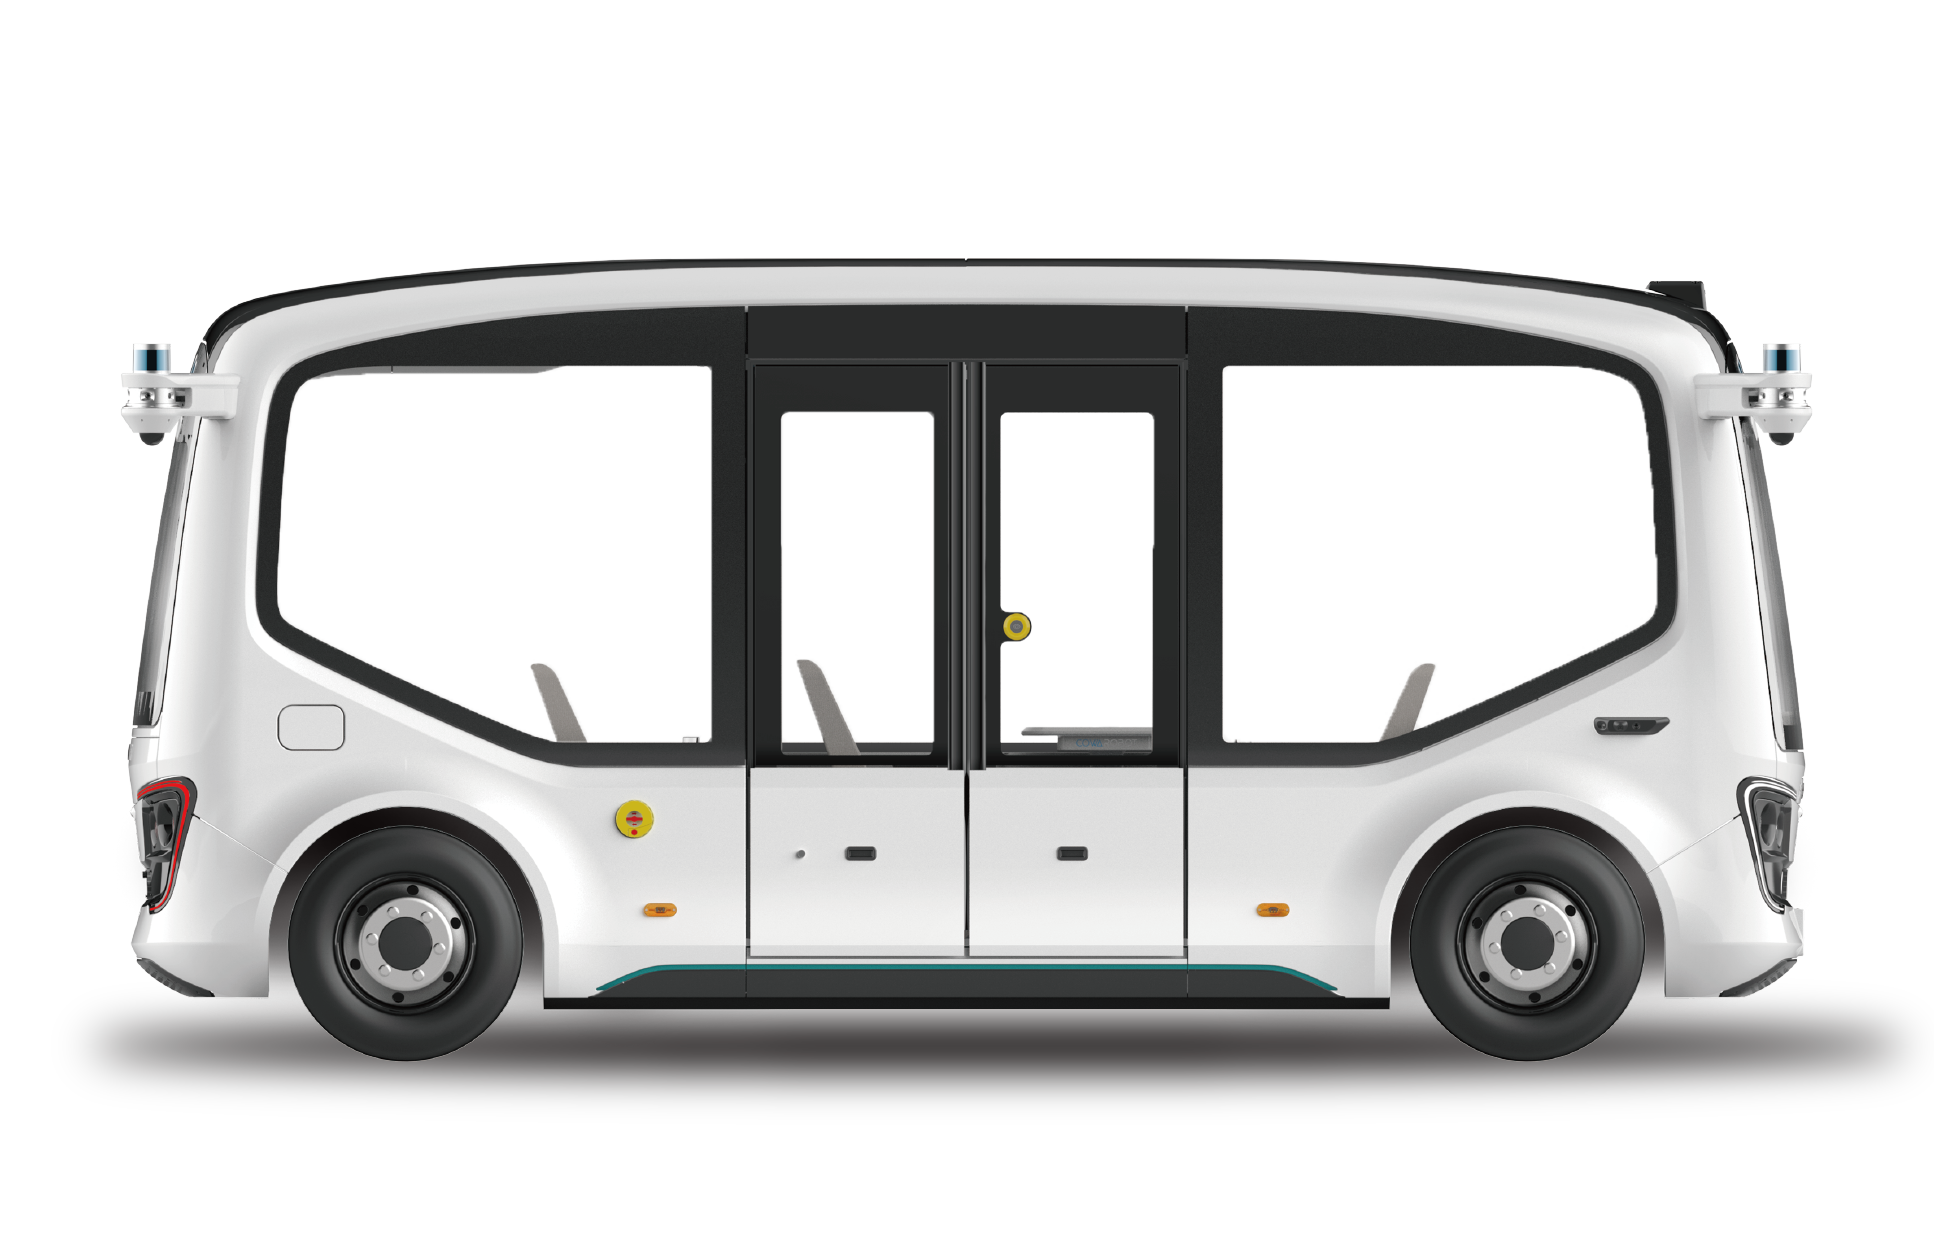
自动驾驶小巴

人形机器人